Понять движение.
Построить модель.
Переходные электромеханические процессы — от первого уравнения до управления двигателем. Лекции, наглядные графики и воспроизводимые расчёты на Python.
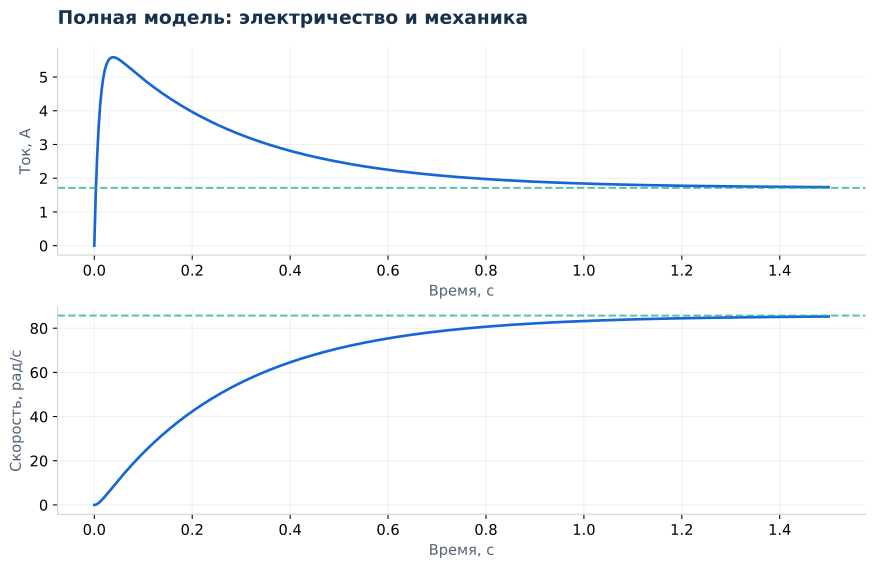
От причины — к отклику
Сначала разберём физику процесса. Затем соберём модель и проверим, как она ведёт себя в разных режимах.
Почувствовать физику
Запас энергии, постоянная времени, электрическая цепь и вращение ротора. Минимум необходимых математических инструментов.
Связать уравнения
Ток создаёт момент, вращение создаёт ЭДС. Собираем обе стороны преобразования в одну согласованную систему.
Исследовать поведение
Пуск, нагрузка и торможение; затем идентификация, ШИМ, каскадное и цифровое управление. Проверяем модель и границы её применимости.
Двадцать шагов к своей модели
Что такое переходный процесс
Почему ток и скорость не меняются мгновенно и как читать временные диаграммы.
Математика изменения
Задача Коши, преобразование Лапласа, полюса и отклик второго порядка.
Электрическая цепь RL
Индуктивность, непрерывность тока и первый точный тест численной модели.
Механика вращательного движения
Момент, инерция, вязкое трение и связь угловой скорости с оборотами.
Электромеханическое преобразование
Как ток создаёт момент, а вращение — противо-ЭДС и внутреннюю обратную связь.
Собираем модель двигателя
Два уравнения, общий набор параметров и проверка установившегося режима.
Численные методы без магии
Метод Эйлера, адаптивный решатель и проверка точности результата.
Пуск и скачок нагрузки
Читаем ток, скорость и момент как единую причинно связанную картину.
Торможение и реверс
Знаки тока, момента и мощности при переходе от разгона к остановке.
Первый регулятор скорости
P- и PI-управление, ограничение напряжения и защита интегратора от накопления.
Идентификация параметров двигателя
Определяем сопротивление, индуктивность, постоянную ЭДС, инерцию и трение по измерениям и проверяем модель.
ШИМ-преобразователь и пульсации тока
Коэффициент заполнения, усреднённая и переключаемая модели, пульсации тока и добавочные потери.
Каскадное управление: контуры тока и скорости
Настройка внутреннего PI-контура тока, внешний контур скорости, разделение быстродействия и ограничения.
Двухмассовый привод и упругие колебания
Упругий вал, собственная частота, демпфирование, резонанс и антирезонанс электропривода.
Дискретное управление и задержки
Точная дискретизация, цифровой PI-регулятор, вычислительная задержка, квантование и устойчивость на z-плоскости.
Синхронный генератор и относительные единицы
Вращающееся поле, синхронная скорость и единая база трёхфазной модели.
Угол нагрузки, активная и реактивная мощность
Векторная схема генератора, характеристика P–δ и влияние возбуждения.
Динамика ротора и уравнение качаний
Инерция, баланс мощностей и электромеханические колебания генератора.
Провал напряжения и переходная устойчивость
Ускорение ротора при возмущении, возврат сети и потеря синхронизма.
Лаборатория синхронного генератора
Постановка опыта, проверка численного решения и отчёт по интерактивной модели.
Не просто смотреть.
Проверять и менять.
У каждого графика есть исходный расчёт. Меняйте инерцию, напряжение или нагрузку и наблюдайте, как физические параметры меняют переходный процесс.
Открыть практикум ↗def motor(t, state):
i, omega = state
di = (u - R*i - k*omega) / L
dw = (k*i - b*omega - load) / J
return [di, dw]
# Сначала прогноз. Затем расчёт.
Лаборатория синхронного генератора
Уроки 16–20: от относительных единиц до переходной устойчивости. Меняйте параметры, сравнивайте графики и сохраняйте расчёт.
Открыть расчётную модель →